
Коли GPS недоступний, робота в полі все одно має тривати: кафедра тракторів і автомобілів долучилася до створення автопілота для агротехніки
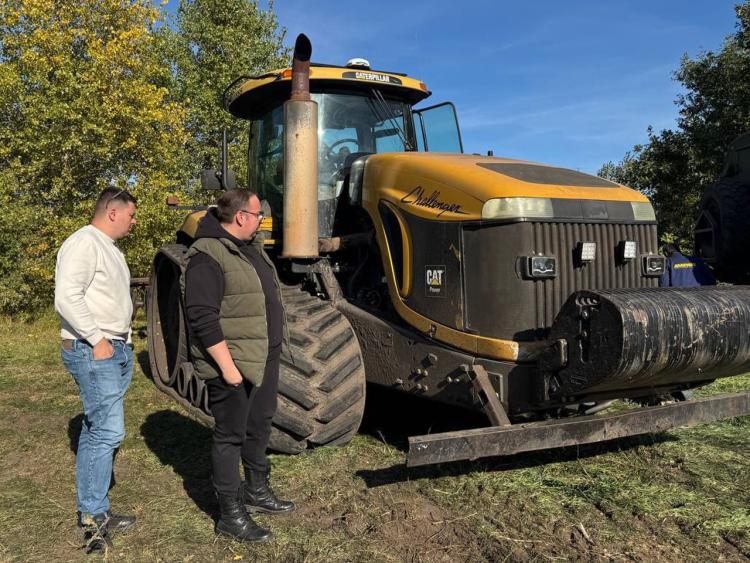
Потреба в альтернативних способах керування й орієнтування в полі вже відчутна для українських господарств. Через перебої GPS, спричинені дією засобів радіоелектронної боротьби, аграрії в окремих регіонах змушені виконувати деякі роботи без автопілотів і повертатися до механічних та візуальних способів навігації, що суттєво знижує продуктивність технологічних процесів в рослинництві зокрема та агропромислового комплексу в цілому, адже посівна та жнива залежать від погодних умов і визначених строків, тож зупиняти польові роботи до відновлення GPS-сигналу часто неможливо. А для ля прифронтових агропідприємств надійна робота техніки за відсутності супутникового сигналу має особливе значення.
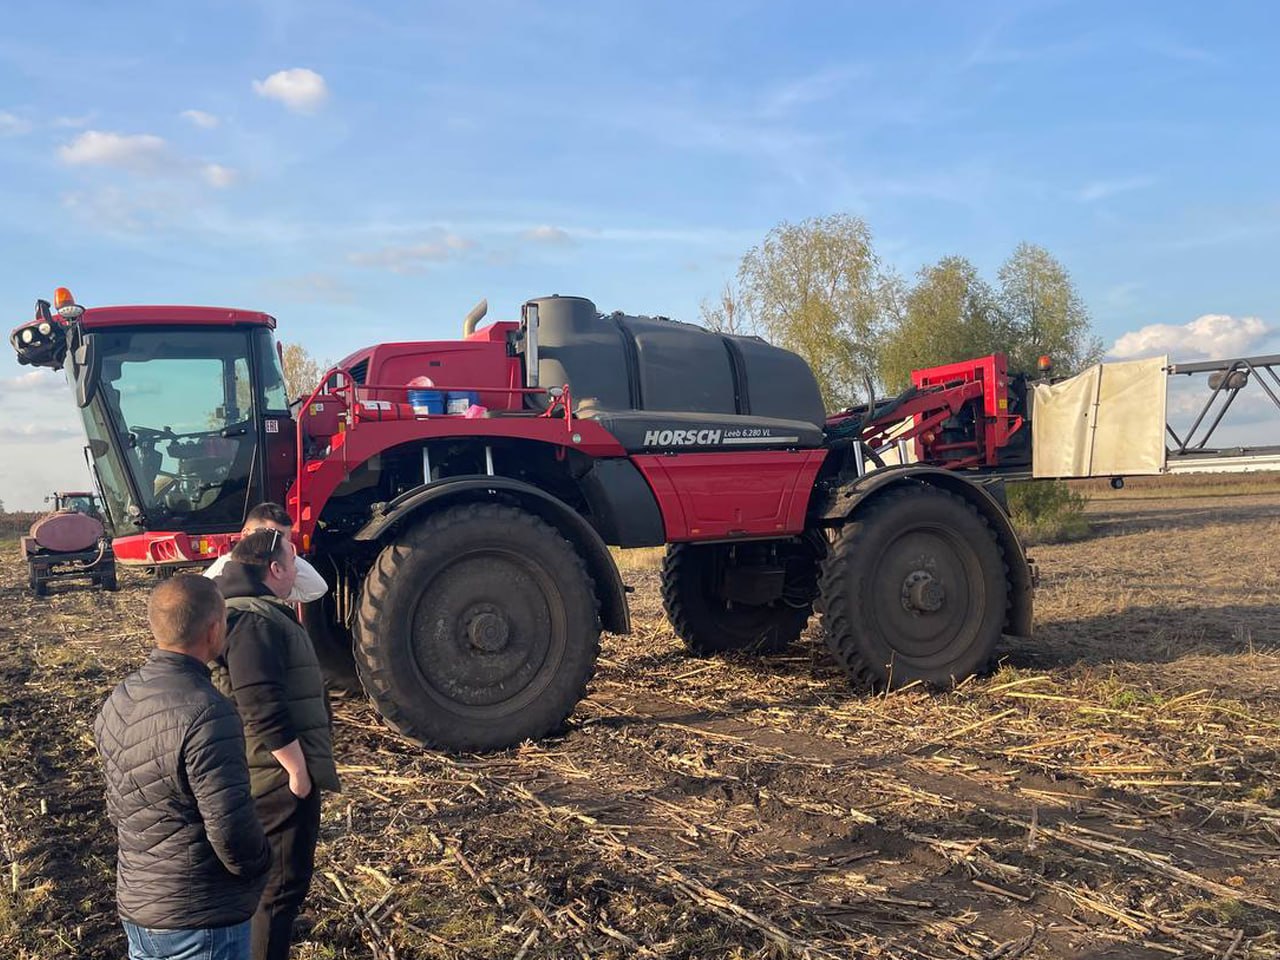
Саме тому завідувач кафедри тракторів і автомобілів НУБіП України Євген КАЛІНІН та к.т.н., доцент кафедри Олег ОМЕЛЬНИЦЬКИЙ долучилися до підготовки технічного завдання для українського стартапу Hightrac, який розробляє систему безпілотного керування сільськогосподарською технікою без використання GPS.
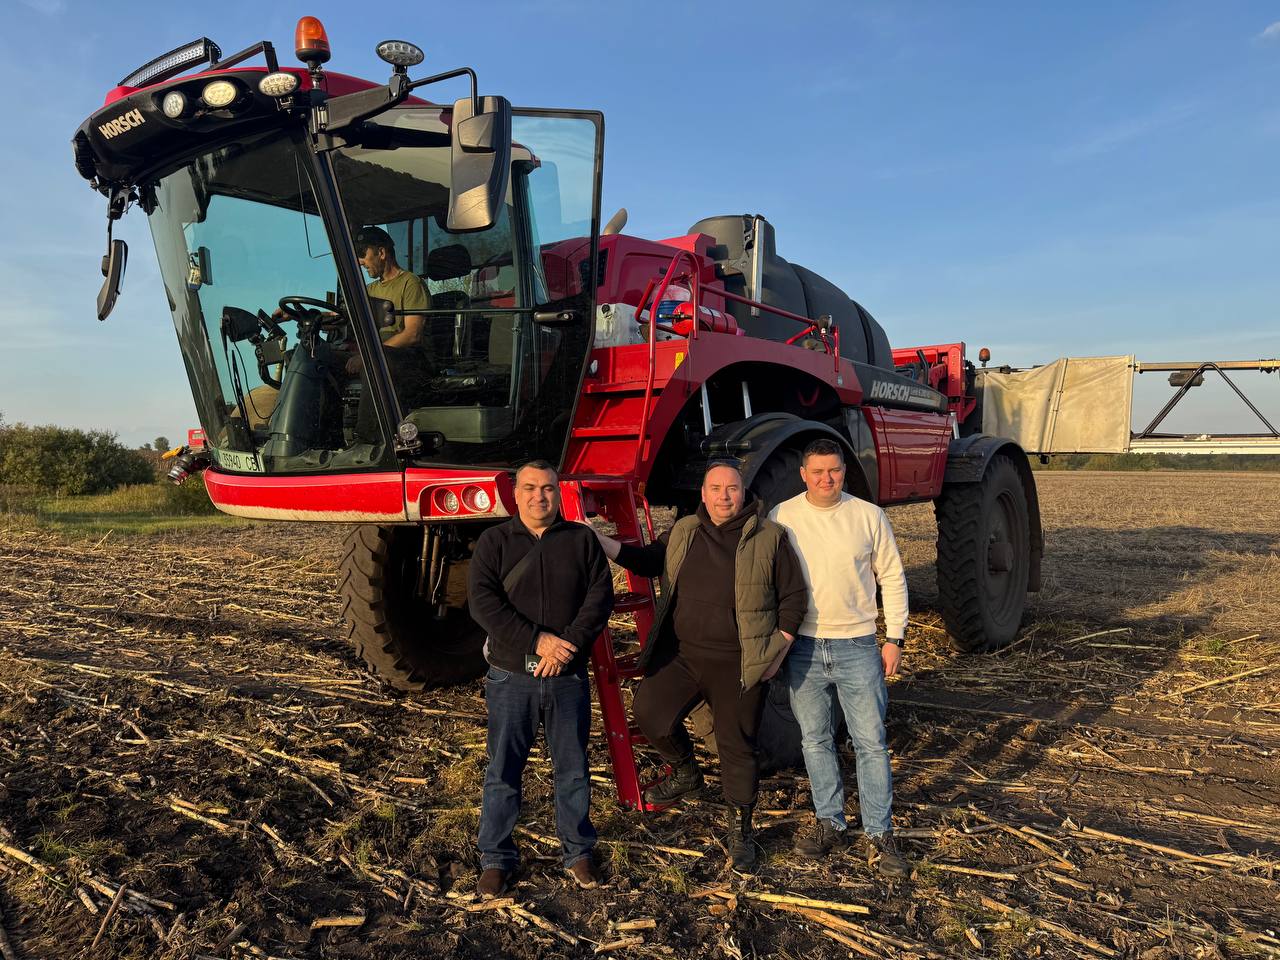
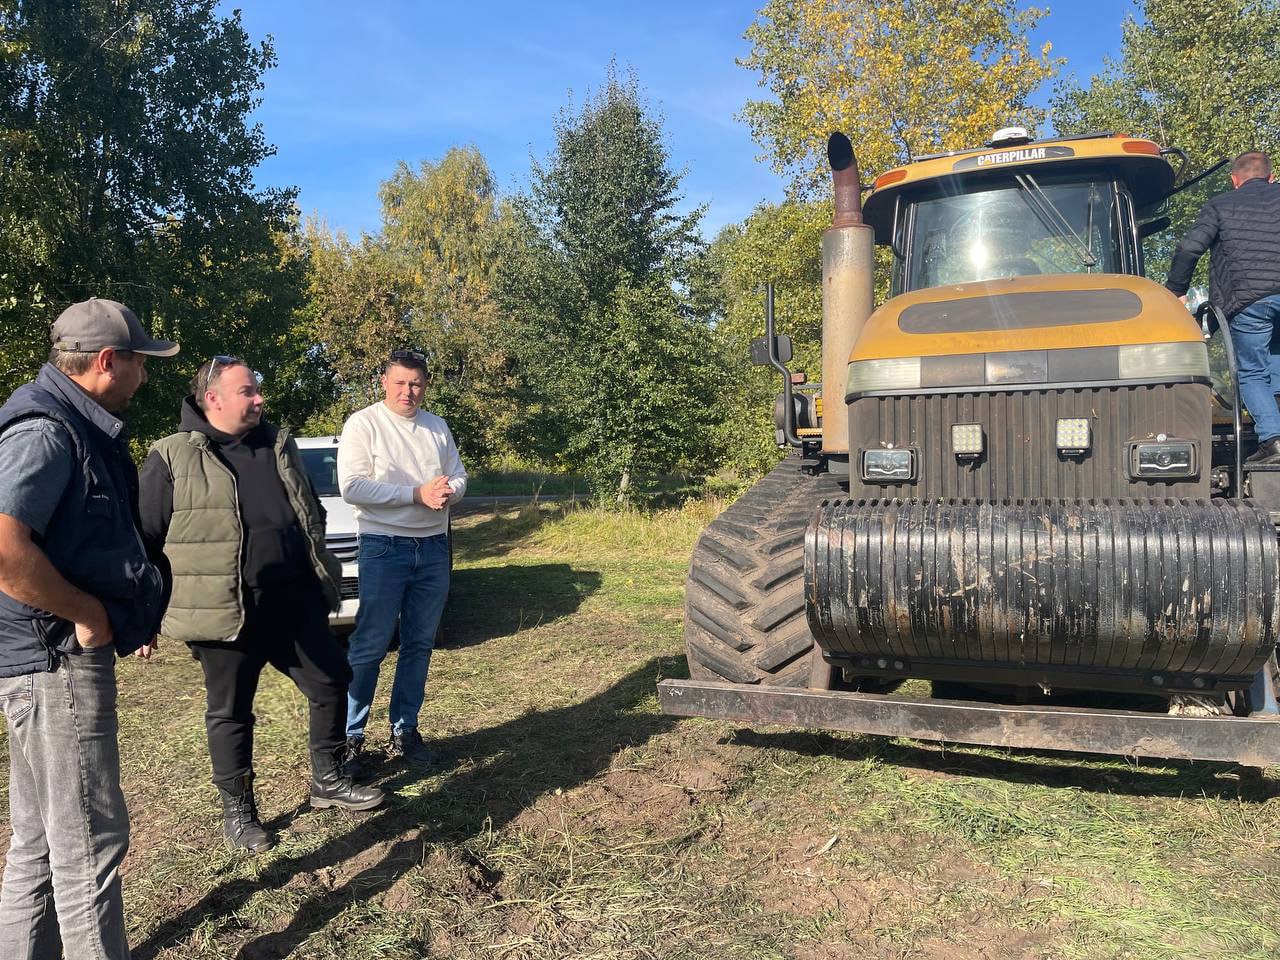
Консультаційна підтримка кафедри стосувалася технічних вимог до встановлення сенсорного обладнання: фахівці допомогли визначити, де їх доцільно розмістити та який огляд потрібен для роботи системи. Такі рішення важливо продумати на етапі формування технічного завдання, адже від розташування сенсорів залежить, яку інформацію система зможе отримувати під час руху техніки.
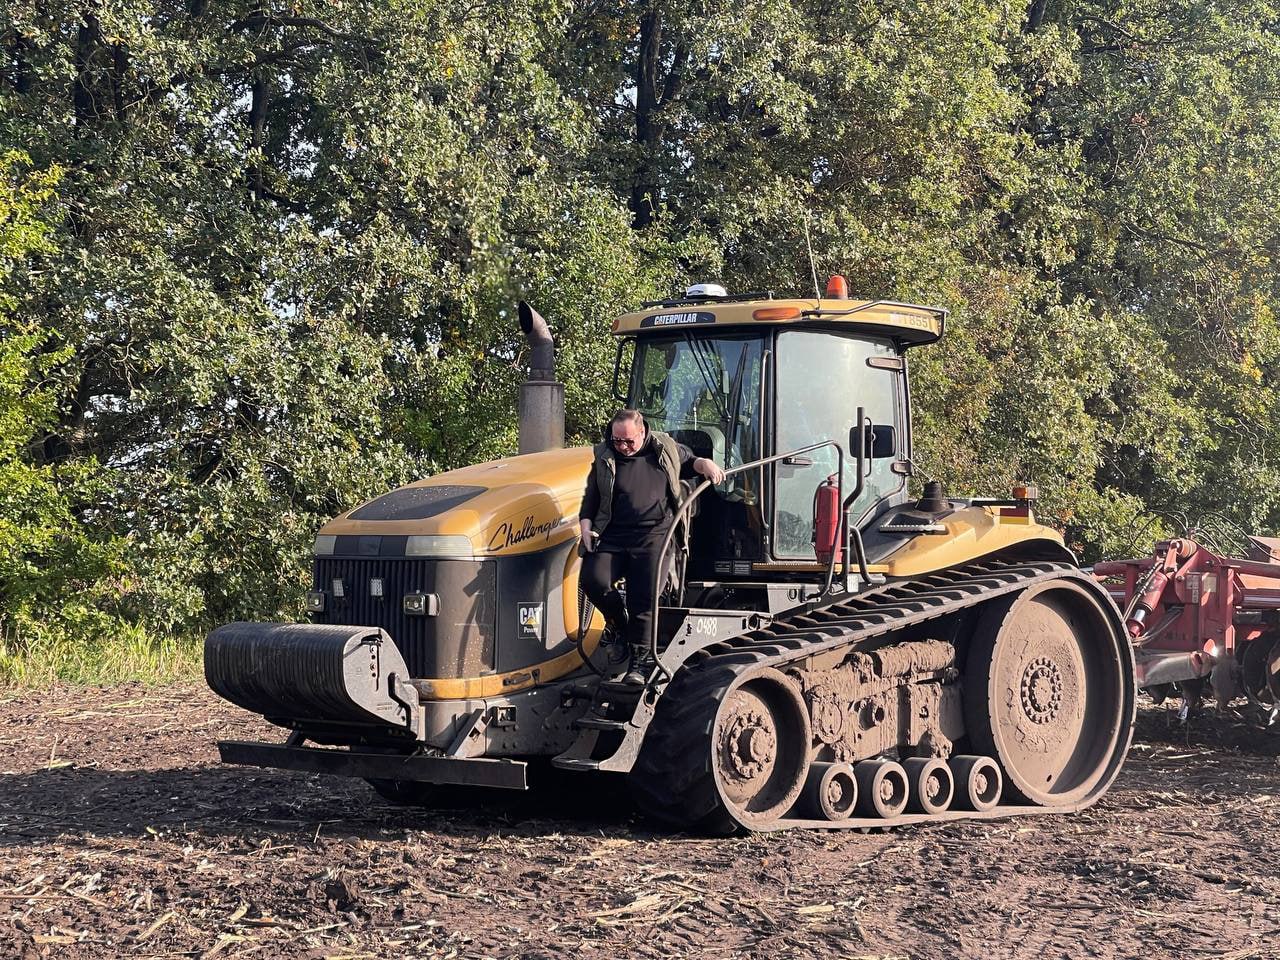
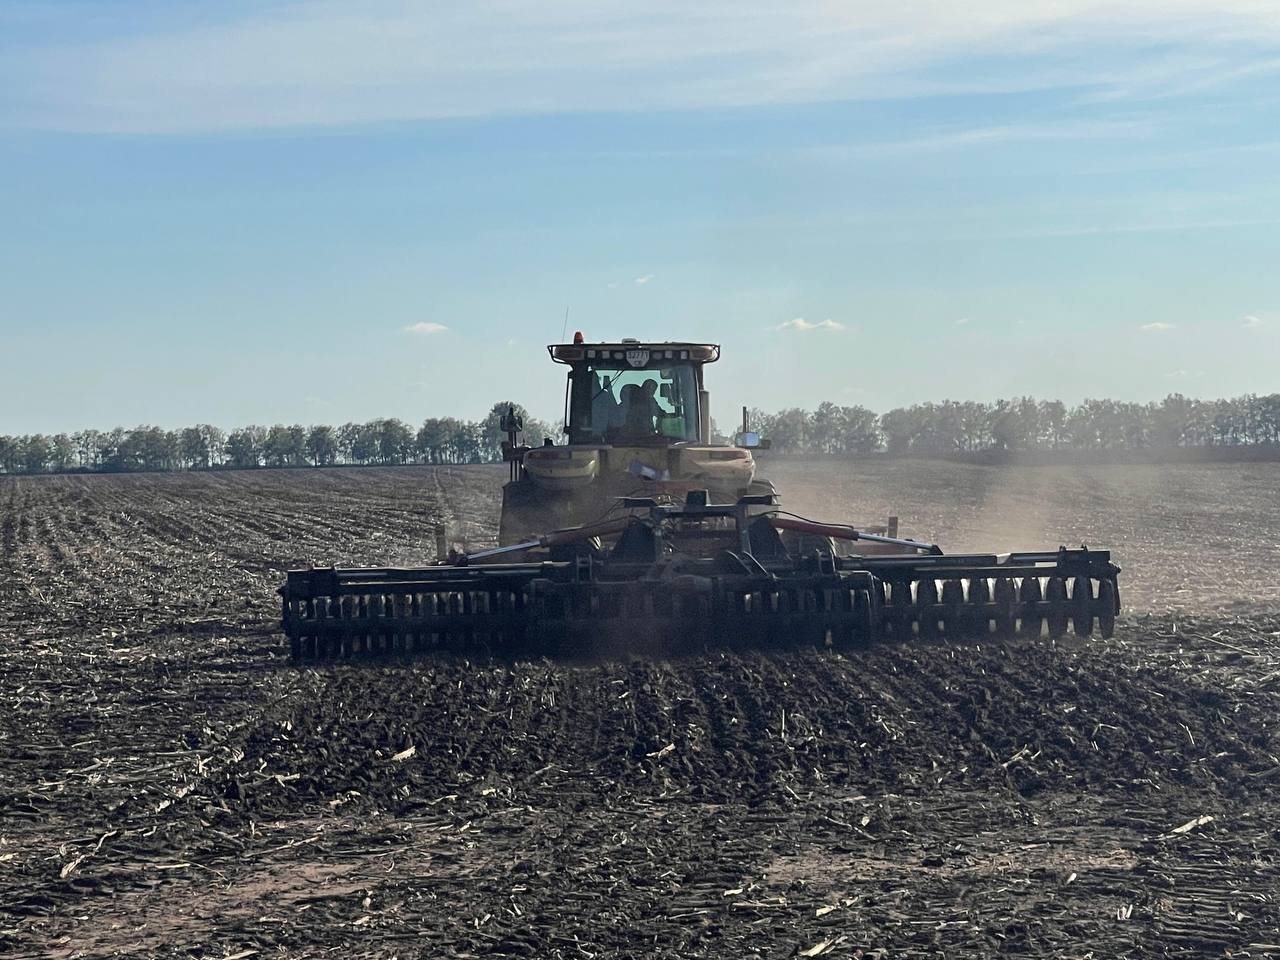
Участь кафедри в підготовці технічного завдання стала прикладом практичної співпраці університетських фахівців з українськими розробниками. Інженерна експертиза допомагає врахувати особливості реальної техніки та умови її майбутньої роботи ще під час проєктування системи.